機器人 AI 的難題,往往出現在感知、推理、控制、硬體與實機測試接不起來。NVIDIA 在 2026 年 9 月發布 Isaac ROS 5.0.0,將 CUDA 加速套件、AI 模型、ROS 2 Lyrical 與 AI agent 開發技能放進同一條工具鏈。
一、Isaac ROS 5.0 是什麼?先釐清它與 ROS 2 的關係
Isaac ROS 5.0 是建立在開源 ROS 2 上的 NVIDIA 加速套件與開發工具集合,ROS 2 仍是機器人軟體的通用基礎。它處理的是 GPU 加速、AI 推論、感知與部署工作,並透過 ROS 2 的節點、訊息和工具與既有系統銜接。
ROS 2 負責節點通訊、參數、啟動流程與控制介面;Isaac ROS 則把 CUDA 與可重用的 AI、視覺和運動規劃元件放進 ROS 2 工作區,讓特定節點能採用硬體加速版本。
5.0 已遷移至 ROS 2 Lyrical Luth 與 Ubuntu 24.04;NITROS 介面改以 rosidl::Buffer 和 CUDA buffer backend 為核心,直接呼叫舊 API 或型別的程式可能需要原始碼層級遷移。
NVIDIA 官方文件將 Isaac ROS 定義為建立在開源 ROS 2 上的 CUDA 加速套件與 AI 模型集合;系統邊界仍由 ROS 2、感測器、控制器與機器人本體共同決定。— NVIDIA Isaac ROS 官方文件
二、Isaac ROS 5.0 新增哪些能力?
5.0 把 ROS 2 Lyrical、GPU 訊息傳遞與 AI agent 技能整合在同一版本。NVIDIA 也提到 FoundationStereo fine-tuning skill,可依相機、環境與專案調整立體感知模型;這是特定模型工作流,不代表能替任意 AI 模型自動訓練,也不會取代安全邊界。
第一個變化是訊息資料路徑:標準 ROS 訊息的陣列欄位可使用 GPU 快取記憶體,有機會減少影像、深度圖和點雲流程的 CPU/GPU 複製,但收益仍取決於資料格式、節點配置、輸入頻率和硬體。
第二個變化是 AI agent skills。Getting Started 列出啟動開發容器與節點遷移;Mission Control 文件 列出建立雲端堆疊、編輯地圖與調整車隊。這些操作須限於授權範圍。
第三個變化是工作流組合更完整。官方套件索引 分別列出 FoundationStereo、FoundationPose、cuVSLAM 與 cuMotion;操作文件 也說明抓取放置流程。依這些個別能力可推論出「相機輸入、定位、物件姿態、抓取規劃」的整合路徑,但仍須自行處理介面、控制器與夾爪相容性,不能視為開箱即用的完整鏈路。
三、部署前要具備什麼條件?
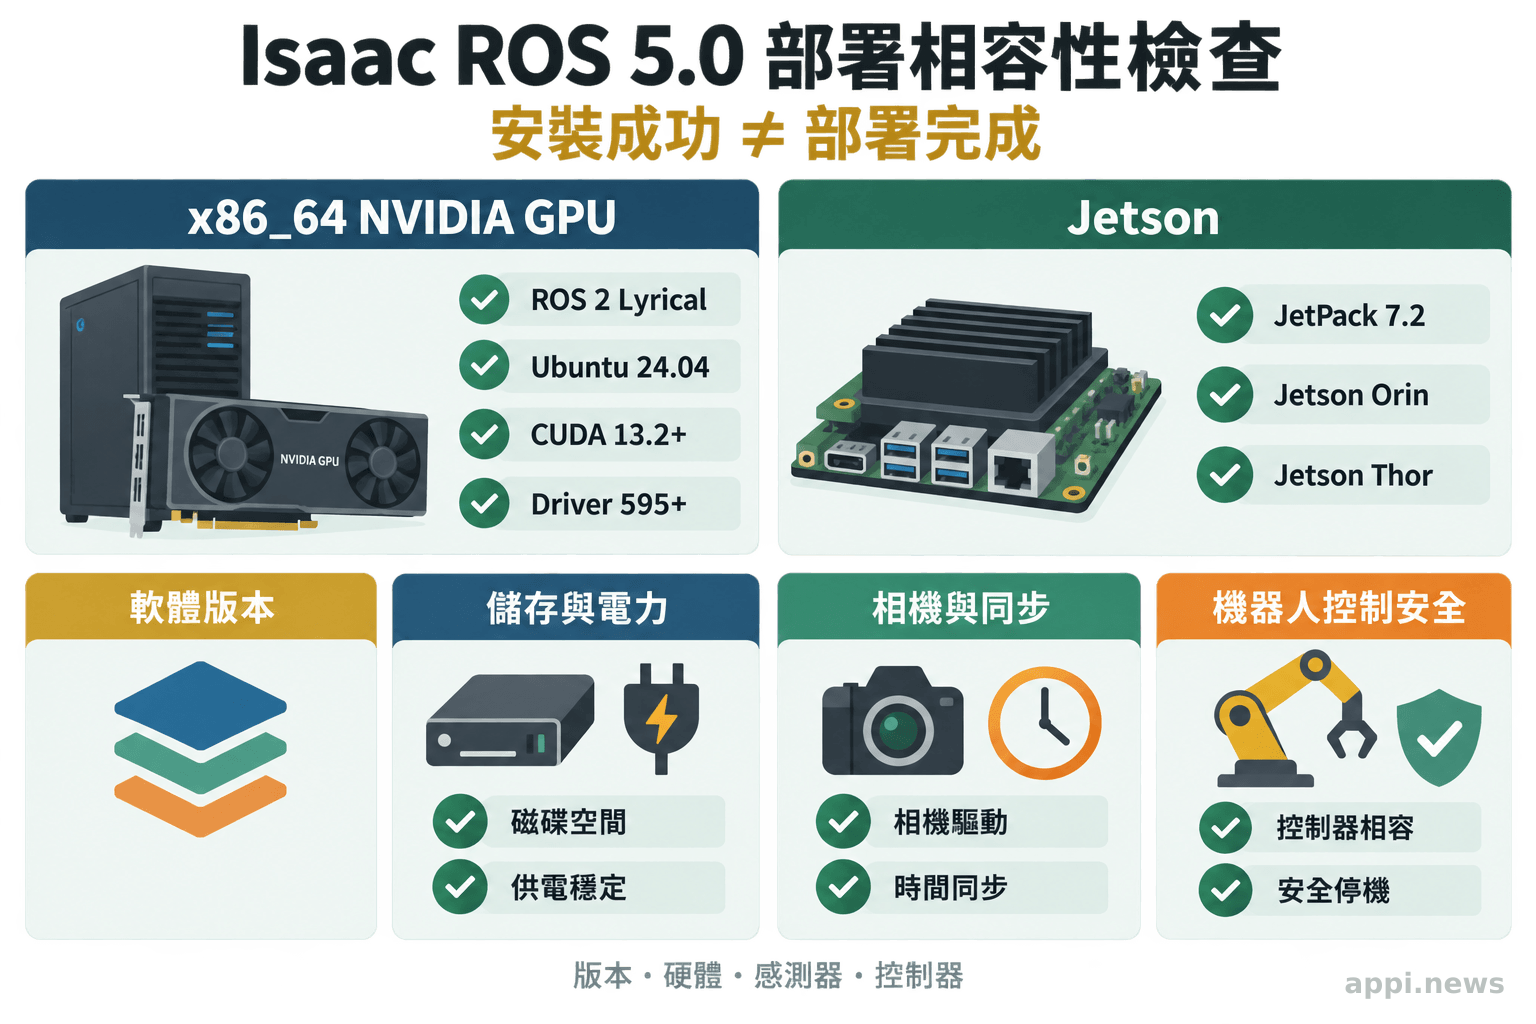
先檢查 ROS 2 Lyrical、Ubuntu 24.04、CUDA、NVIDIA GPU 或 Jetson、儲存空間與感測器驅動,再確認既有 ROS 套件是否完成相容性測試。任何一項不符合支援矩陣,都可能把問題從安裝階段延後到效能或實機控制階段。
官方 Getting Started 文件列出 Jetson Orin 至 Jetson Thor、JetPack 7.2,以及 x86_64 的 Ampere 以上 GPU、8 GB 記憶體、Ubuntu 24.04、CUDA 13.2 以上與 Driver 595 以上。儲存、電源、相機介面與既有 ROS 2 套件也要列入測試矩陣。
| 評估層次 | 要確認的內容 | 常見風險 |
|---|---|---|
| 軟體版本 | ROS 2 Lyrical、Ubuntu 24.04、CUDA、Driver、JetPack | 套件可安裝,但執行期 API 或 ABI 不相容 |
| GPU 與儲存 | GPU 架構、記憶體、NVMe 容量、電源與時脈 | 影像流程延遲、記憶體不足或降頻 |
| 感測器 | 相機驅動、格式、校正、時間同步 | 深度錯位、定位漂移、姿態估計不穩 |
| 機器人控制 | URDF/XRDF、MoveIt、控制器、急停 | 能在模擬中運作,實機卻無法安全執行 |
四、對台灣機器人專案的實際影響
既有 ROS 2 資產可能保留,但團隊需要把版本遷移、GPU 最佳化、感測器整合、模擬測試與現場維運納入同一個實體 AI 專案成本。導入價值通常出現在已經有明確任務、可取得 NVIDIA 硬體、並且願意建立驗證流程的團隊。
成本可拆成四類:軟體遷移、GPU/容器維運、感測器整合,以及現場安全驗證。熟悉 ROS 的團隊仍需補 GPU 最佳化;只熟悉模型開發者則要補控制、校正與安全工程。
台灣專案還要評估 Jetson/GPU 供應、散熱電源、工業環境與在地支援;官方支援矩陣不能代替採購交期、工廠網路與備品規畫。
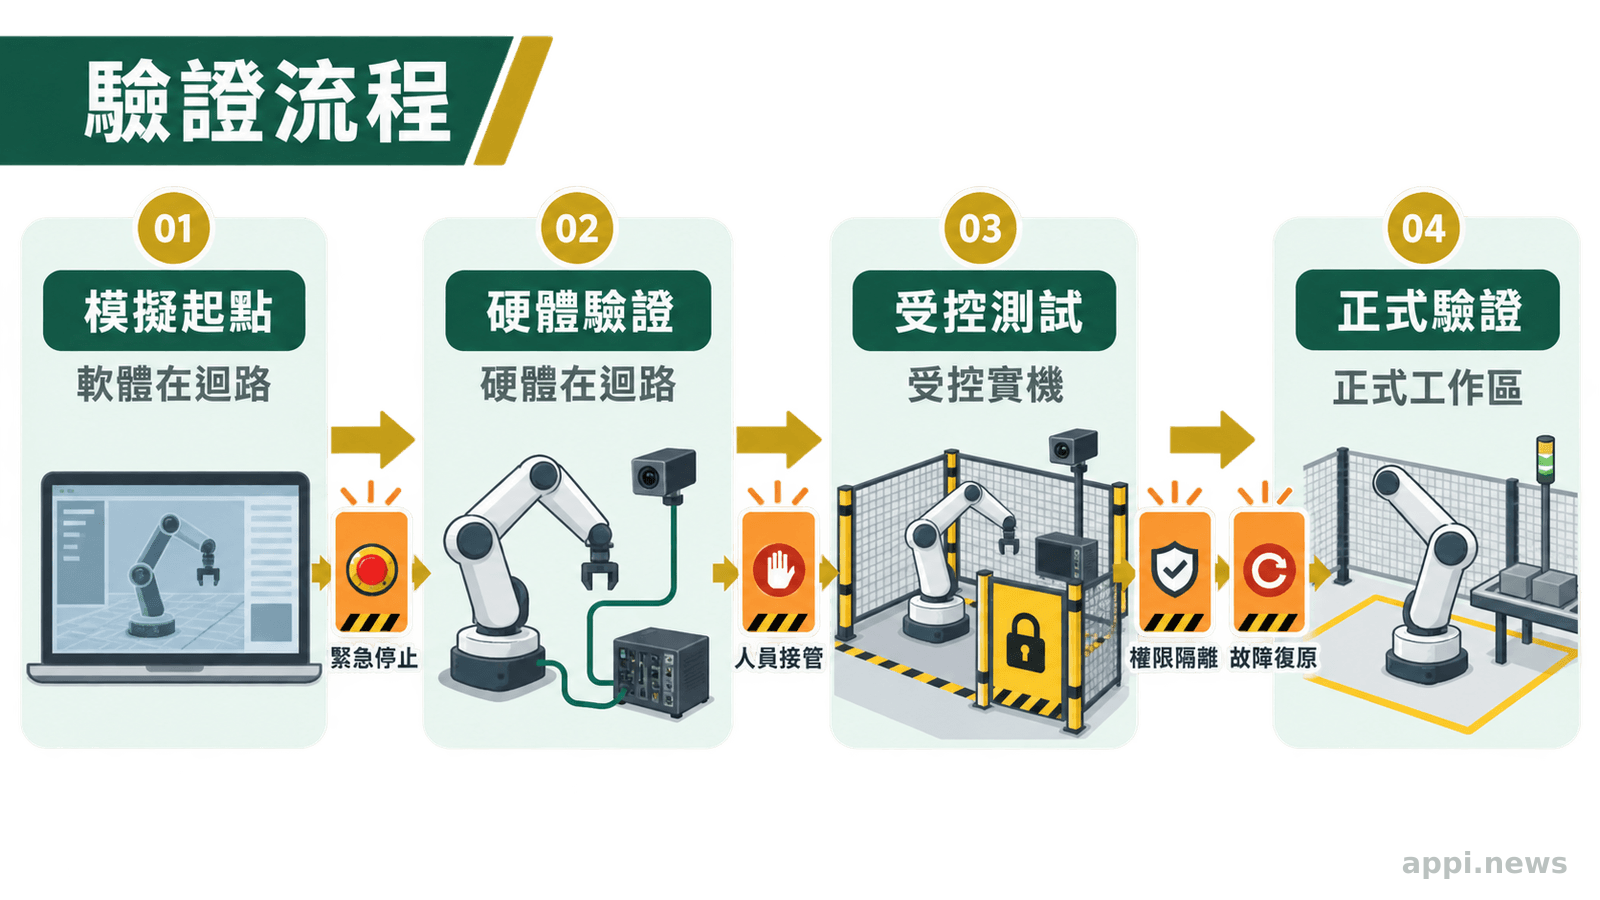
模擬不能消除光線、遮擋、震動、通訊延遲與人員進入工作區造成的實機差異,應依序完成軟體在迴路、硬體在迴路、受控實機與正式工作區驗證,並先確認急停、人工接管、權限隔離和故障回復。
五、Isaac ROS 5.0 值得導入嗎?
適合評估的條件,是專案已有感知或推論瓶頸、願意採用 NVIDIA GPU 或 Jetson,且具備 ROS 2、容器與實機驗證能力。若現有 CPU 流程已足夠,升級成本可能高於收益。
導入決策可分成三種情境:已有 ROS 2 系統且存在影像推論、視覺定位或抓取瓶頸,可先做單一流程 PoC;新平台若能從支援版本與硬體起步,可把 Isaac ROS 列為候選基礎;硬體、相機或控制套件高度客製化時,則應先完成相容性與維運評估。
官方數字不能證明台灣工廠的成效;比較時應固定輸入解析度、模型、物件、光線、GPU、容器與控制週期,並記錄延遲、失敗率和介入。
- 盤點現有 ROS 2 版本、相機與驅動、GPU/Jetson、機械手臂控制器和資料流。
- 以 ROS 2 Lyrical、Ubuntu 24.04 與官方支援硬體建立隔離測試環境。
- 選一個可量化的感知或抓取任務,對照既有流程測試延遲、穩定性和資源使用。
- 在硬體在迴路與受控實機環境驗證急停、人工介入、權限隔離和故障回復。
- Isaac ROS 5.0 是 ROS 2 上的 NVIDIA 加速工具鏈,舊有 NITROS API 可能需要遷移。
- 是否導入應回到任務瓶頸、硬體、團隊能力、供應維運和安全流程。
常見問題
Q1: Isaac ROS 5.0 和 ROS 2 是競爭關係嗎?
不是。Isaac ROS 建立在 ROS 2 之上,導入時仍要處理節點、控制器和套件相容性。
Q2: 沒有 Jetson 可以使用 Isaac ROS 5.0 嗎?
可以評估 x86_64 路徑,但仍需符合官方 GPU、Ubuntu、CUDA、Driver 與套件相容性條件。
Q3: AI agent 能直接控制機器人嗎?
AI agent 技能主要協助環境、設定與節點遷移;實機控制仍須設計權限隔離、命令白名單、限制、急停、人工接管和驗證流程。