
NVIDIA 論文展示的一段人類操作影片中,操作者用右手把線插入左手拿著的連接器;Flora 描述出這兩個手部動作,GPT-6 Astra 卻把畫面說成拿著白色花形零件、用黃色工具操作。這類差異會左右標註人員是否需要回看原片。論文另以 50 段影片比較品質和成本:Flora 整體品質分數為 57.1%,估算每小時源影片成本約 0.72 美元;GPT-6 Astra 在最高推理強度下為 53.7%,已知 API 用量成本是 88.49 美元。兩者計價方式不同,測試也不是完整生產環境,數字不能直接當成團隊報價。
NVIDIA 將 Flora 稱為開放的機器人資料引擎並公開模型權重,模型卡則列出非商業授權。它用模型把操作影片轉成訓練或評估標籤。真正需要判斷的是:低成本估算依賴哪些條件,模型產出的標籤能否符合自己的資料與任務?答案要從測試內容、錯誤型態和整合成本分開看。
每小時 0.72 美元的估算,來自哪一種比較?
這是 NVIDIA 以固定 50 段影片、8 張 GB300 GPU 和每張每小時 10 美元的假設計算出的模型運算成本估值;不是所有團隊都能取得的實際成交價,也沒有涵蓋儲存與部署管理支出。
50 段影片來自 DenseCaptionBench 子集,包括 20 段人類操作、15 段平行夾爪操作和 15 段靈巧手操作。論文將時間切段、參考區間描述和聯合標註等權計分。兩者相差約 3.3 個百分點;這是多項任務的平均,不代表所有標註都正確,也無法單獨說明各任務的可用程度。
Flora 的 0.72 美元以 8 張 GPU、每 GPU 小時 10 美元和估計吞吐量推算;工程情境區間約 0.51 至 1.26 美元,論文也指出生產 GPU 小時分母尚未驗證。Astra 的 88.49 美元則依記錄到的 API 用量和當時公開費率計算,少數呼叫沒有用量資料,因此只是已知用量小計。125 倍只描述這組估算,不能視為固定折扣。
「GPU 定價是假設,儲存、計費粒度與部署額外成本未納入。」(Leng 等人,FLORA 論文附錄 D,2026 年)
Flora 標註流程會產生哪些資料?
Flora 把影片切成帶時間戳的動作區間、替區間撰寫操作描述,並可對單一步驟、整段任務結果或自訂評分規準產生獎勵標籤。
「資料引擎」是一組協作模型與處理流程。時間切段模型估計動作起訖;描述模型參考前後畫面,寫出「用右手把杯子放到托盤」等操作語句;獎勵模型判斷任務完成度、逐步評價品質,或依自訂規準評分。標籤可用於篩選預訓練影片、提供強化學習訊號或檢視任務執行情形。
這幾種輸出解決不同資料問題:只有時間邊界,缺少「做了什麼」的語意;只有文字描述,可能混淆長影片中的短動作。獎勵標籤可標示進度或錯誤,但不是機器人控制指令。能力整合成同一流程,也不代表下游訓練一定改善。
NVIDIA 稱 Flora 已用於 GR00T 訓練,並報告 512 張 GB300 每天處理最高 20 萬小時資料。這是 NVIDIA 的生產部署案例,不是可複製的單機效能;硬體並行、解碼、傳輸和排程都會影響吞吐量。
哪些基準結果提醒團隊不要只看總分?
公開基準顯示 Flora 的優勢會隨資料型態和任務改變:它在部分人類操作影片與失敗步驟偵測上表現突出,但在機器人影片描述與自訂規準評分上,GPT-6 Astra 的部分指標更好。
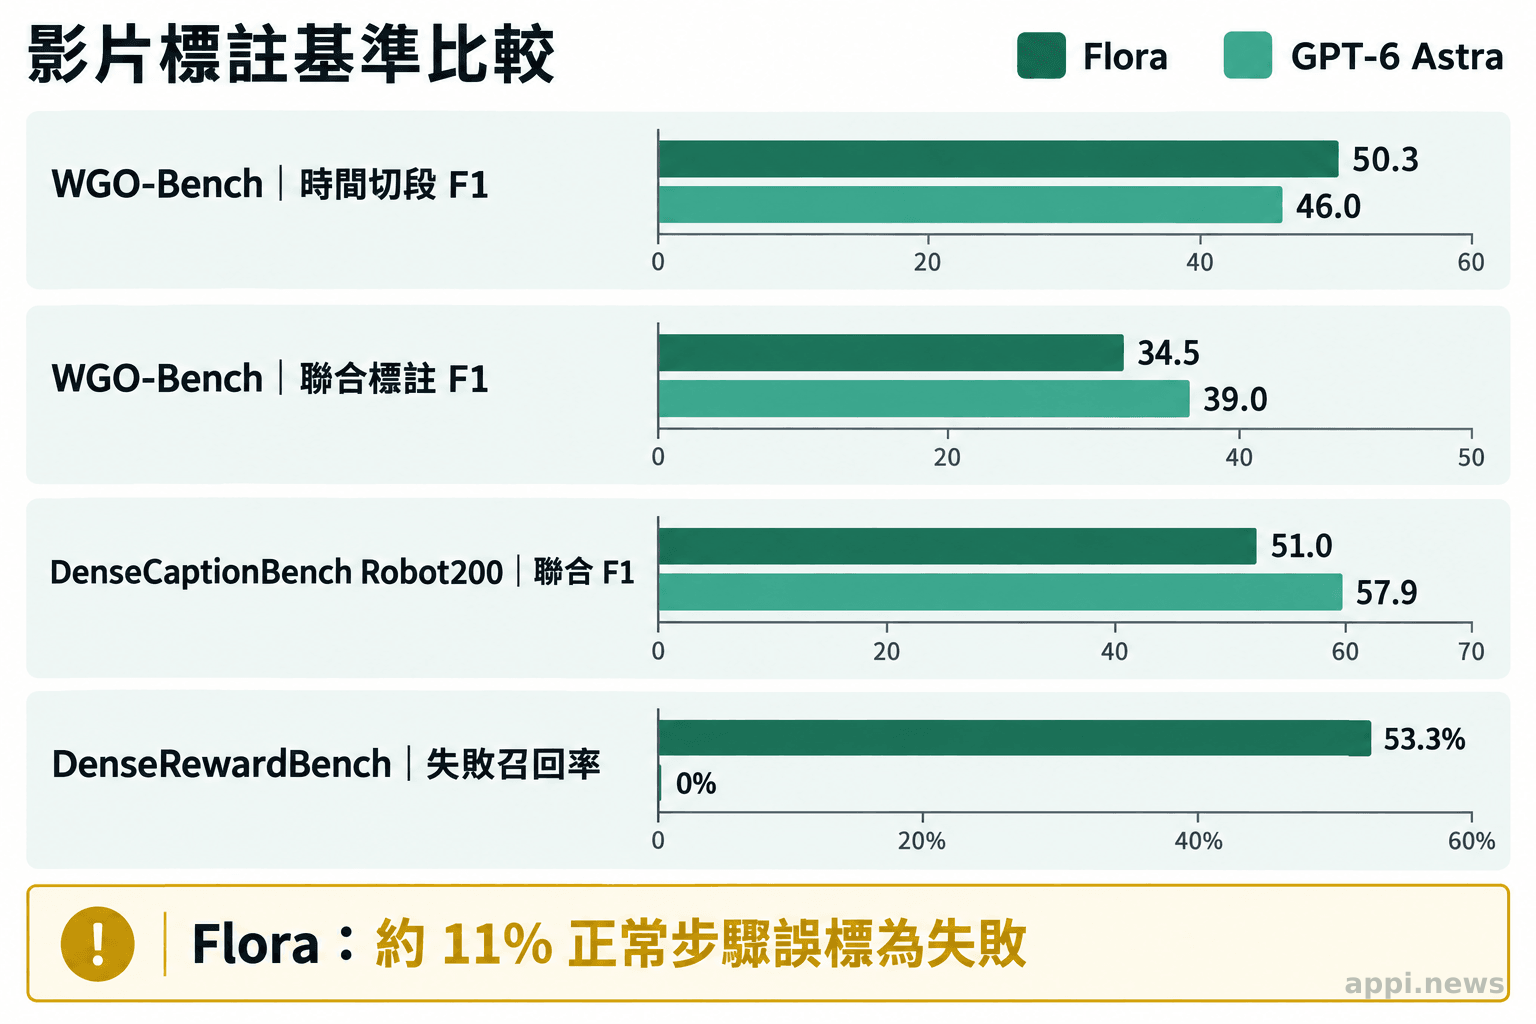
WGO-Bench 評測 100 段人類與機器人操作影片,Flora 的時間切段 F1 為 50.3,高於 Astra 的 46.0;但聯合標註 F1 為 Flora 34.5、Astra 39.0,參考區間描述準確度則是 64.7 對 77.4。論文另列一段人類操作案例:Flora 將「右手拿茶葉、再交到左手」標成手間交接,Astra 卻描述成用雙手捏合茶包。若任務標籤要供訓練流程使用,這類物件和動作辨識差異會讓複核者回看影片、修正文字,即使時間區間切得準確也不能省去內容抽查。
NVIDIA 建立的 DenseCaptionBench 也呈現資料類型差異:在人類影片 Human100 中,Flora 聯合 F1 為 37.4,Astra 為 29.7;在機器人影片 Robot200 中,Astra 57.9、Flora 51.0。這些數字顯示主要收集哪類影片會影響哪項結果較有參考性,不能代替自有資料檢查。
DenseRewardBench 以 40 段雙臂操作影片、4,861 個時間步測試失敗辨識。論文的玩具飛機組裝片段中,紅色零件掉落後 Flora 標為失敗,Astra 則判成次佳操作;若用來篩選失敗片段,這個差異會改變哪些影片進入人工檢查。另一個瓶子任務要求把瓶子撞下桌,瓶子倒下但仍留在桌面時,人工參考分數是 3/5,Flora 給 3/5、Astra 給 1/5,顯示部分進度的判讀也會影響獎勵標籤。整體上 Flora 失敗召回率為 53.3%,Astra 為 0%;Flora 也把約 11% 正常步驟誤標為失敗,誤報可能增加複查或錯誤中止成本。
「較高的失敗召回率也有代價:模型會把約 11% 的正常步驟標成失敗。」(Leng 等人,FLORA 論文,DenseRewardBench 結果,2026 年)
團隊如何估算自己的總成本與標註品質?
將 GPU 或雲端租用、儲存、資料前處理、人工抽查與修正、整合維護分開記帳,再以同一批影片比較每種流程的可用標籤數與人工工時,才會得到能決策的單位成本。
每小時源影片成本只是起點。團隊仍須檢查區間完整性、物件描述、時間戳對齊和獎勵分數。大量標籤若需重做,每筆可用標籤的成本就會升高;格式轉換、多機推論、版本管理和錯誤排查也都要計入整合支出。
試用時將運算、儲存、人工複核修正、資料串接與維護分項記帳。分母除了影片小時,也記錄通過抽查的有效區間或影片數,才能比較每筆合格標籤的成本。
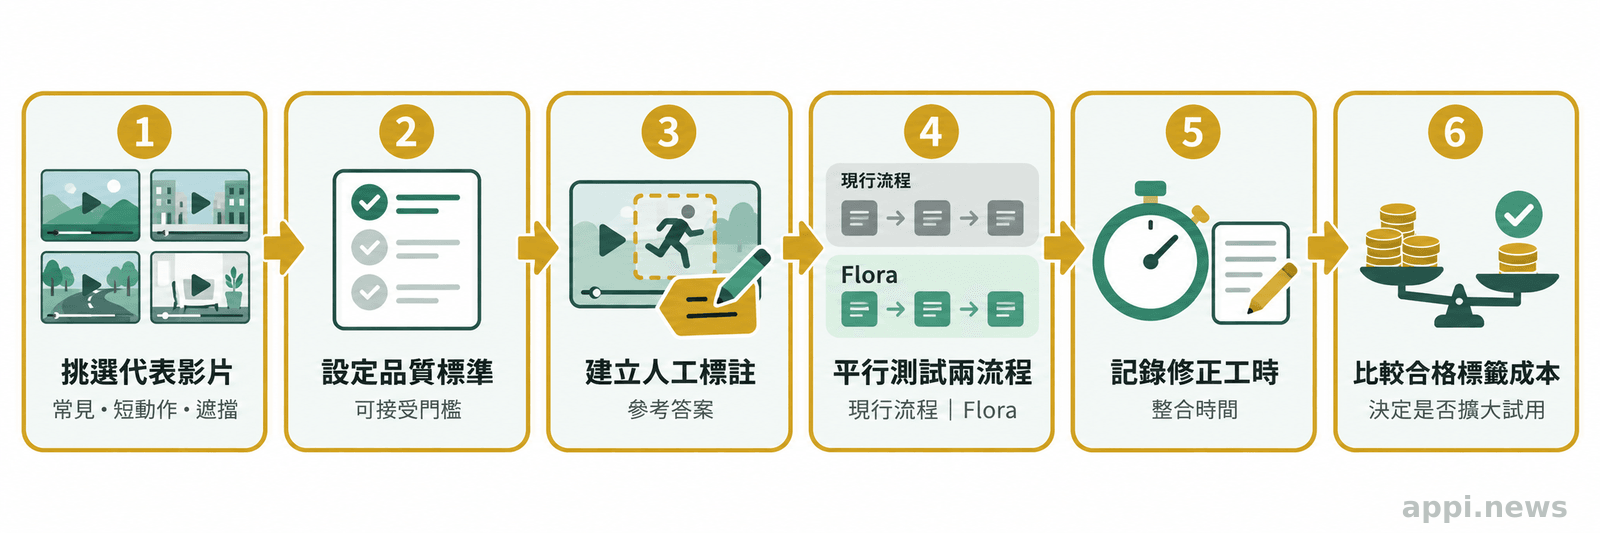
小規模試用的評估步驟
-
挑代表性資料:抽出常見操作、短動作、遮擋、失敗與部分完成任務,避免只挑容易處理的乾淨片段。
-
先定義可接受標準:寫下時間邊界容許誤差、描述須包含的物件與操作、必須標記的錯誤,以及誤報可接受比例。
-
做人工參考標註:由熟悉任務的人為同一批影片建立答案,記錄標註者差異,避免把含糊規準當成模型錯誤。
-
並行跑現行流程與 Flora:使用相同影片、標註範圍和品質標準,記錄 GPU 小時、API 費、等待時間及錯誤數量。
-
計入修正與整合時間:由實際使用者修正結果,統計有效標籤比例、每段影片修正分鐘數和資料匯入工時。
-
用有效產出比較:將費用與人工時數除以通過標準的有效標籤量,再決定限量使用、擴大試驗或維持舊流程。
Flora 適合哪些機器人團隊先試?
有研究用途、具備 GPU 或可控雲端運算環境,並能建立人工參考答案的團隊,較適合先用小批資料測試;需要立即商用或以模型輸出單獨監控實體安全的團隊,必須先確認授權與用途限制。
Flora 的模型卡將用途列為非商業機器人研究與開發,並明載不支援商業或生產使用;輸出是標註,不能直接控制機器人,也不應成為實體系統唯一的安全監測器。模型權重雖可取得,授權條款仍是 NVIDIA OneWay Noncommercial License。團隊若準備把標註用於營收服務、商業產品或實際部署流程,應先由法務或授權負責人核對完整條款,不要把「開放權重」直接理解成「可自由商用」。
資料條件也要先看。模型卡指出,描述模型接受影片輸入,建議流程需要整理時間戳、目標區間和相機視角資訊;訓練文字為英文。若團隊的標籤規格使用中文、特定工序詞彙或特殊感測器欄位,應檢查輸出是否可穩定映射到內部詞表與資料格式。影片若含操作人員、客戶場域或受保護的技術資訊,也要確認資料使用權限、存取控制和保存方式。
Flora 和 API 模型的取捨,主要落在部署責任和計費方式。自架模型可讓團隊自行控制批次、資料流向與版本,但要承擔 GPU 資源、部署環境和維護工作;API 服務通常按用量付費,省下部分模型服務維運,卻需要納入網路傳輸、服務條款和價格變動。兩種方案都要做人工作業抽查,因為模型提供的是標籤候選,不會替團隊定義什麼是正確的機器人操作。
| 評估面向 | Flora 自行部署 | API 模型流程 |
|---|---|---|
| 直接成本 | 依 GPU、吞吐、儲存與維運估算 | 依輸入、輸出用量及服務費率計算 |
| 團隊責任 | 管硬體、模型版本、推論與資料管線 | 管 API 串接、用量、供應商條款與輸出檢查 |
| 標註品質 | 依影片類型、區間和任務指標逐項驗證 | 同樣須以自有影片測試,不能直接沿用公開分數 |
| 使用限制 | Flora 權重模型卡列非商業研究與開發用途 | 依各 API 的適用條款、資料處理與服務限制判斷 |
- 論文條件下 Flora 的成本估算約為 GPT-6 Astra 的 1/125,實際差距須用自有流程核算。
- Flora 的能力涵蓋動作切段、描述和獎勵標註,但不同影片類型與任務基準的結果不一致。
- 試用要比較每筆合格標籤的總成本,並納入人工修正、授權和資料流程整合。
決策時檢查自有影片錯誤率是否可接受、每筆有效標籤總成本是否低於現行流程,以及授權與資料治理是否允許預定用途。用能代表現場變異的影片回答,再決定是否擴大。
常見問題
Q1:Flora 每小時標註影片真的只要 0.72 美元嗎?
不是固定價格。0.72 美元是論文條件下的模型運算估值,團隊應以自有影片的吞吐量和有效標籤量重算。
Q2:Flora 的標註品質全面勝過 GPT-6 Astra 嗎?
不是。50 段影片的整體品質分數中 Flora 略高,但不同基準呈現不同優勢;例如 WGO-Bench 的聯合語意 F1 與 Robot200 機器人影片子集,Astra 分數較高。
Q3:取得 Flora 模型權重後可以直接用於商業產品嗎?
NVIDIA 模型卡將 Flora 限定為非商業研究與開發用途,並指出不支援商業或生產使用。預定用途若涉及商業服務,應先確認授權是否允許。
Q4:Flora 的失敗偵測可以取代機器人安全監控嗎?
不可以。論文報告的失敗召回率來自有限基準,且正常步驟也有約 11% 被誤標成失敗。模型卡亦說明 Flora 輸出是標註,不是機器人控制器或唯一安全監測器。


