
Dream Labs 展示的 Maker Arm 能依指令關閉眼鏡盒,Dream-1 的頁面也列出多種未見機型的操作片段。對正在評估雙臂機器人的團隊,這帶出一個直接問題:新機型不必先蒐集示範資料,就能開始操作嗎?Dream-1 的零樣本能力可能縮短冷啟動,但它仍有明確的硬體與控制條件;測試影片也不能直接回答產線能否穩定運作。要理解它改變了哪一段工作,可先看世界模型如何與傳統機器人模擬訓練比較,再分開檢視模型能力與現場整合。
Dream-1 的跨機型展示,能回答哪些問題?
Dream Labs 公布的案例顯示,Dream-1 曾在部分未參與特定訓練的雙臂機器人上執行抓取、擺放與堆疊等任務;這證明跨機型控制有可行性,不代表所有機型都能直接接入。
「零樣本」在這裡指模型未用目標機型的示範資料做該機型專屬訓練。Dream Labs 的研究頁列出 Maker Arm 關閉眼鏡盒、韓國 KAIST 折疊紙盒,以及新加坡 Cortex 將白杯疊到粉紅杯上的展示。這些都是具名、可辨識的任務,但證據來源仍是 Dream Labs 發布的研究頁和影片,不能視為獨立產線驗收。
展示涵蓋不同機構與任務,重點在於模型可以把已學到的操作轉移到部分新機器人。它回答「能不能在某些條件下跑起來」,還沒有充分回答「換班、換光線、物件位置偏移或連續操作時,成功率和停機率如何」。這個差異也是評估時必須保留的界線。
對照既有研究,跨機型遷移也不是單一產品的專屬概念。RSS 2024 的 Universal Manipulation Interface(通用操作介面,UMI)研究,展示人類手持夾爪示範資料如何轉移到機器人策略;其方法有特定夾爪與攝影機條件。Dream-1 的主張則是把可共享的操作介面擴展到不同平行夾爪雙臂機器人。想看示範資料如何成為驗收條件,也可參考工業機器人示範學習的驗收方式。
同一模型如何轉成不同機器人的動作?
Dream-1 可預測兩側夾爪末端要到達的位置、方向和開合狀態,再由各機器人的逆運動學求解器轉成關節命令;共同的輸出介面降低了模型綁定單一機型的程度。
World Action Model(世界動作模型,WAM)同時預測影像中世界如何變化,以及機器人應採取的動作。Dream Labs 說明,Dream-1 讀取頭部相機與兩側腕部相機的影像,再根據文字指令產生動作。末端執行器(end effector)是手臂末端負責抓取或接觸物件的部件,在這類操作中主要是夾爪;逆運動學(inverse kinematics,IK)則把末端目標位置換算成各關節該轉到的角度。
這種介面能讓模型用較一致的方式描述「夾爪去哪裡、要不要張開」,但手臂實際走哪條路徑,仍由機器人的 IK 求解器和底層控制程式決定。Dream Labs 提醒,求解器品質會影響表現;若手臂關節活動範圍有限、工作空間和訓練所見差異大,或中間有障礙,模型預測的終點可能無法安全抵達。
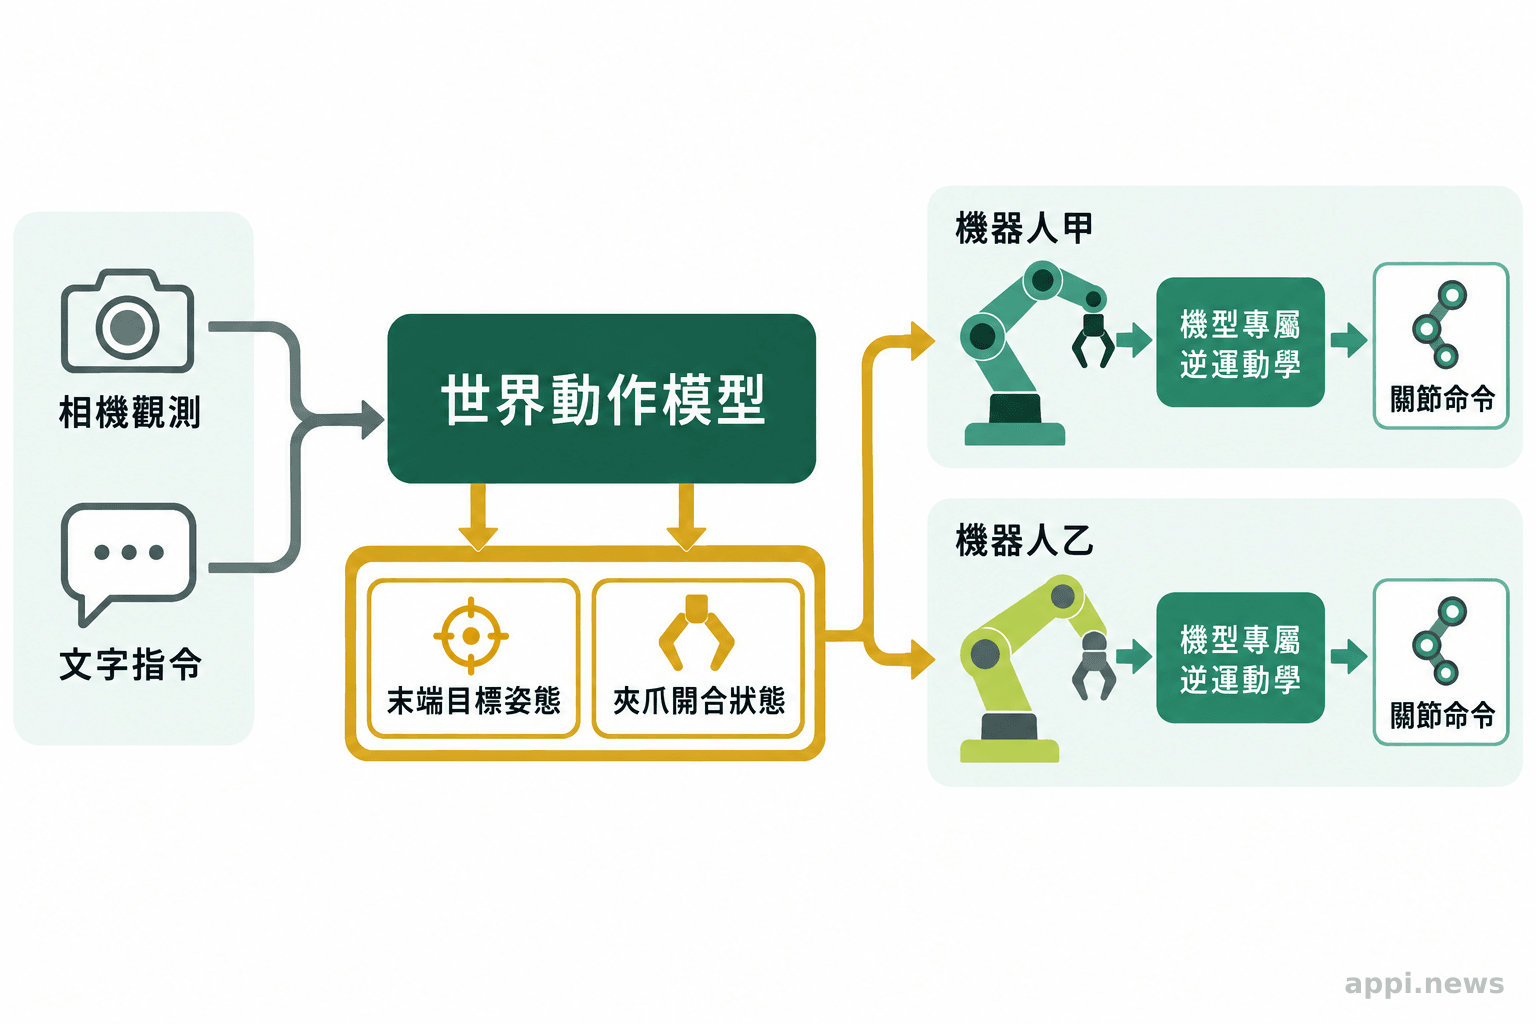
因此,鏡頭位置、視野遮擋、夾爪幾何、雙臂彼此碰撞區域和標定精度都會進入整合工作。若相機只看得到物件的一面,模型得到的場景資訊便受限;若 IK 解不出可行姿態,API 即使回傳動作也不代表機器能完成它。共用模型介面減少的是一部分模型訓練負擔,並不會替設備完成校正。
Dream-1 的測試證據如何解讀?
Dream Labs 公布了模擬評估與實機展示,並指出不同機器人的表現有差異;模擬結果、展示片段和長時間現場成功率是不同證據,不能互相替代。
官方研究頁稱,模擬評估包含 27 種未見機器人,每種機型進行 300 次 rollout(一次完整任務執行),其中 150 次測語言指令遵循、另 150 次測未見任務泛化。實機部分則展示 21 段操作片段,並以訓練所用的 YAM 機型作相對比較。這些數據提供測試規模與方法的線索,但資料由 Dream Labs 公布,讀者仍需查看每項任務的條件、失敗定義和評分方式。
Dream Labs 網頁以影片呈現多個實機與模擬任務,像是 Maker Arm 關閉眼鏡盒、KAIST 折紙盒、Cortex 疊杯;iThome 另整理了 27 款模擬機器人及 4 款實體機器人的測試說法。兩者應視為廠商公布結果及媒體整理,並非涵蓋多廠牌、獨立重複的現場研究。Dream Labs 也把產品標為研究 beta,明確提醒尚未通過安全關鍵用途驗證。
另一條相關脈絡是 DreamZero。研究團隊在 2026 年的論文中提出 World Action Model,並報告其模型與系統在特定實驗任務的泛化表現;Dream Labs 網頁則以此為技術背景介紹 Dream-1。這些研究有助理解影片與動作共同建模的思路,不能直接當成 Dream-1 在任意機型、任務或場域的效能證明。
Dream Labs 表示:「Dream-1 是用於平行夾爪雙臂機器人的操作策略。它只是起點。」
少準備訓練資料,整合成本就會下降嗎?
零樣本控制可能減少新機型初期的示範蒐集與專屬訓練,但標定、控制介面、安全驗證、API 使用和維護仍有成本,總帳要用同一項任務比較才看得出差異。
可把成本拆成三段:資料準備、系統接入、持續運轉。Dream-1 若能在目標設備上直接執行測試任務,第一段可能縮短;若仍需調整相機、手臂座標、夾爪控制、IK 參數和失敗復原流程,第二段不會消失。正式計算時也要計入現場工程師工時、停線測試、設備防護及 API 費用。
Dream Labs 公布的 API 價格是按模型動作時間計費,且一次呼叫回傳一段有限時長的動作。採用外部 API 還需量測網路延遲、服務中斷時如何接回本地控制、資料會如何傳輸、費用是否隨使用增加,以及供應商調整或停止服務時的備援方式。實際價格與服務條款可能變動,接入前應以官方當下資訊確認。
最容易漏算的原因,是把「不用先蒐集資料」當成「不需要工程工作」。模型輸出只是控制鏈的一段;關節控制、碰撞檢查、急停和現場排程仍由系統整合者負責。機器人附近的作業人員與設備維護人員承受實體風險,導入前應確認速度與力限制、工作區隔離、人工監督,以及失控時能否立即停止。研究 beta 尚未驗證安全關鍵用途,不適合直接承擔高風險任務。
試用前如何判斷現有設備是否適合?
先挑低風險、可重複且成功與否容易判定的任務,再以原機型、夾爪、相機、工作空間和 IK 條件逐項確認;小規模試用通過後,再比較零樣本、少量示範微調與既有方案的總成本。
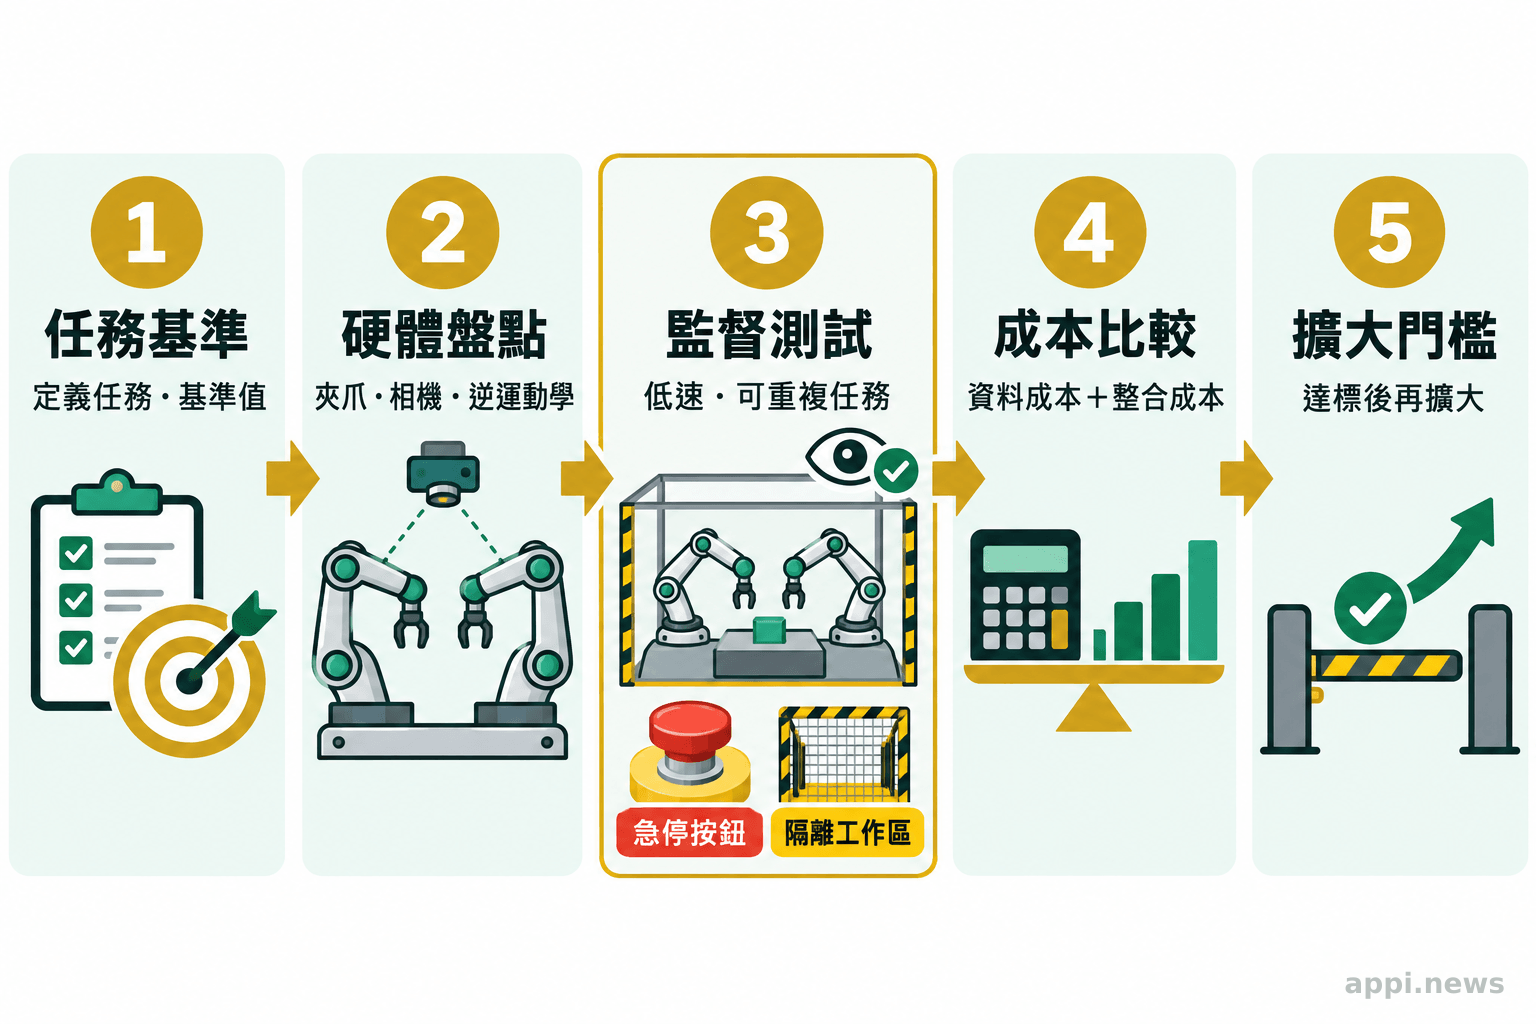
可依下列順序設計試用:
- 選任務與基準線:選取可隔離、可急停的操作,例如將指定物件放入容器;固定物件、起始位置、照明和成功判定方式,先記錄現行流程的完成時間與失敗率。
- 盤點硬體條件:記下機型、平行夾爪、兩臂工作範圍、相機視角、座標標定方式和 IK 求解器,確認 API 所需觀測資料是否能穩定提供。
- 在受控環境執行:由人員監督,以低速測試,先空場再放入物件;安排急停、速度與力限制、工作區隔離及復原流程,逐次記錄成功、碰撞、掉落、超時和人工介入。
- 比較完整成本:將 API 費用、網路延遲、工程設定、少量示範蒐集、現場停機和後續維護都納入,與既有控制方案使用相同任務比較。
- 設定擴大門檻:只有在代表性任務、失敗情境、備援和安全要求都達標後,才增加任務或提高運作時數;若零樣本表現不足,再評估少量資料微調,而非直接投入正式流程。
Dream Labs 指出:「表現部分取決於各機器人逆運動學求解器的品質。」若零樣本不足,團隊提供以目標機器人資料微調的服務。這也表示「免新機訓練資料」是試用起點,不是任何設備都免調整的承諾。
| 評估面向 | 零樣本直接試用 | 少量示範後微調 | 既有專屬控制 |
|---|---|---|---|
| 新機型資料 | 可先不收集目標機型示範 | 需安排示範與資料整理 | 通常依原方案需求準備 |
| 硬體與控制設定 | 仍需相機、夾爪、座標與 IK 配合 | 同樣需要,資料可協助適應差異 | 需維護既有機型設定 |
| 主要待驗證項目 | 任務成功、可行姿態、失敗復原 | 微調後改善是否可重複 | 維護成本與跨任務彈性 |
| 適用判斷 | 低風險探索與初步相容性檢查 | 零樣本不足但任務值得投資 | 已有穩定流程且換型需求有限 |
- Dream-1 的零樣本能力,指特定條件下對部分未見機型的控制,不是免除相容性設定。
- 公開模擬與展示資料可以支持試用假設,尚不足以推定任意現場的長時間成功率或安全性。
- 是否省成本,須把資料、整合、API、停機、維護及安全驗證放在同一張比較表中。
常見問題
Q1:Dream-1 可以控制所有雙臂機器人嗎?
目前不宜這樣理解。Dream Labs 將範圍描述為平行夾爪雙臂機器人的操作策略,並指出效能受機型工作空間、運動學與 IK 求解器影響。
Q2:零樣本是不是完全不用設定?
不是。它描述未使用目標機型的示範資料做特定訓練;相機、座標標定、夾爪、控制介面和安全措施仍須依設備配置。
Q3:展示影片能證明它可直接上產線嗎?
不能。展示影片是特定條件下的操作案例,無法單獨代表長時間穩定度、現場成功率或安全關鍵用途驗證。
Q4:怎麼知道導入是否真的省錢?
用同一個任務比較零樣本、少量示範微調和既有控制方式,計入資料工時、設備設定、API、延遲、失敗復原、停機與維護成本。
參考來源
- Dream Labs (2026). *Zero-Shot to New Robots: Introducing Dream-1
- 李建興 (2026). Dream-1模型可零樣本控制不同雙臂機器人,現開放API測試. *iThome
- Chi C, et al. (2024). Universal Manipulation Interface: In-The-Wild Robot Teaching Without In-The-Wild Robots. *Robotics: Science and Systems XX
- Ye S, et al. (2026). World Action Models are Zero-shot Policies. *arXiv


