GPT Astra 接入人形機器人的展示,能否代表機器人已會做家事?HomeBody 的證據範圍需要先分清楚:實體機器人探索了環境,也展示個別技能;整理物品的完整流程則在數位雙生中示意。這項研究呈現模型如何參與任務規劃與技能調度,實際動作仍由技能庫、感知模組和底層控制系統共同完成。
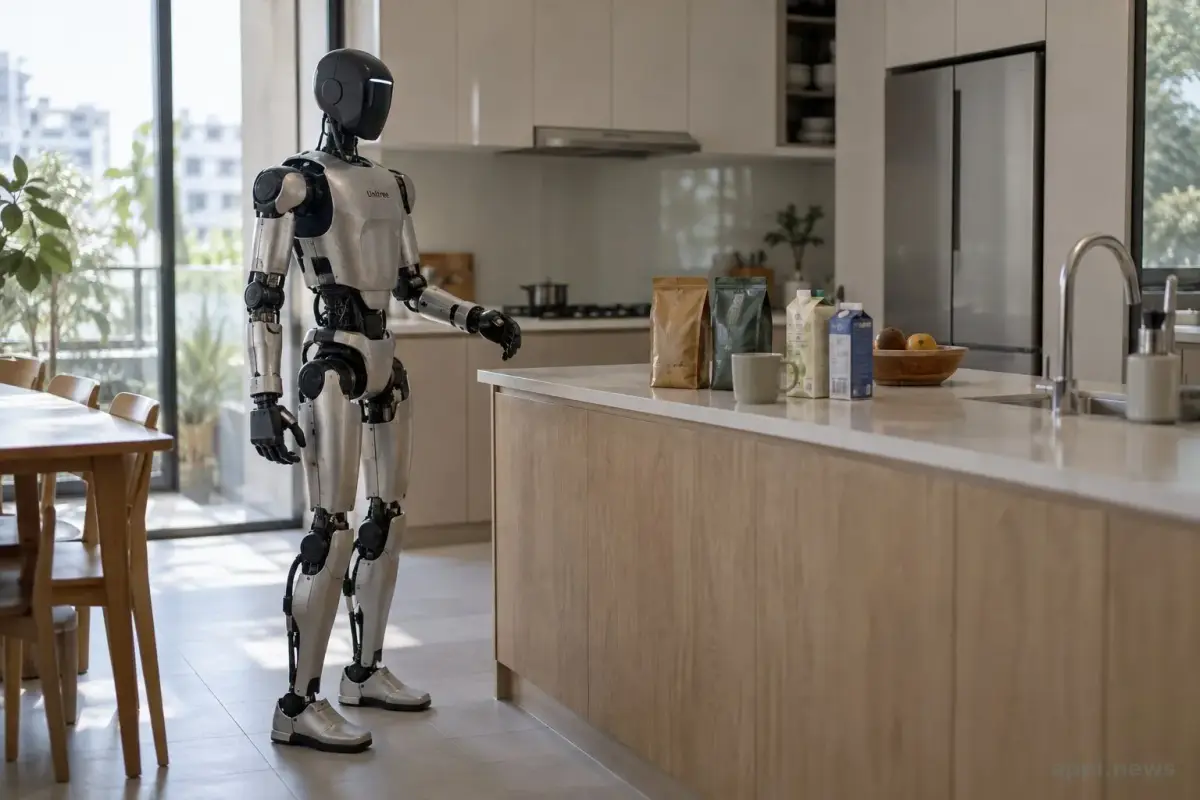
研究團隊讓實體 Unitree G1 在未曾見過的廚房探索,並分別展示機器人技能;整理咖啡袋、丟棄變質飲料紙盒的完整流程則以數位雙生示意。團隊也展示依模糊指令從抽屜取回先前看過的物品。這個案例呈現模型參與長流程規劃與技能調度的方式,不能視為實體機器人已在陌生廚房完成整段任務。現有資料沒有給出跨家庭成功率、長期耐久、安全事故率或總持有成本,不能由展示推估一般家庭使用表現。
一、陌生廚房實驗展示了什麼?
HomeBody 的實體展示包括 Unitree G1 在未曾見過的廚房探索,以及分開呈現的技能片段;把咖啡袋集中到中島、丟棄變質紙盒的整理流程,是數位雙生中的示意重播。另有實體取物技能展示,機器人依指令取回先前看過的物品。這些內容呈現特定系統如何串接既有能力,不代表實體機器人已完整執行整段整理任務,也不代表它已可靠地適應各種家庭。
數位雙生中的整理流程不是單次抓取。示意流程包含辨認多個目標、區分要保留與丟棄的物品、在房間兩側移動,並組合重複的抓取和放置。另一段實體技能展示則先讓機器人探索空間,再要求它取回看不見的藥瓶,之後才丟棄變質的牛奶或柳橙汁紙盒。它記住抽屜位置,走到附近後開啟抽屜並取物。這些展示分別呈現目標選擇、空間定位與任務次序的處理方式,不能合併解讀成一次實體端到端流程。
「陌生」限定在場景未曾見過,不代表系統零準備:研究團隊表示,該場景沒有額外的環境專屬訓練資料或新增策略學習。HomeBody 仍預先具備導航、抓取、放置、開抽屜等技能,並在任務前探索環境、重建空間。變的是廚房場景,既有系統和技能仍是任務成立的基礎。
這個區分很重要。若把「在陌生環境完成任務」理解為一台機器人能在任意住宅自由工作,就超出了展示證據。較精確的說法是:實體機器人在未曾見過的廚房探索並展示個別技能,整理的完整流程則以數位雙生示意;系統使用預先具備的技能和環境探索資料。要知道這套做法能否泛化到小套房、狹窄走道、不同櫥櫃或散落的易碎物品,還需要更多環境與重複測試。
測試「陌生場景」時,也要拆開場景新穎度與任務難度。廚房雖未曾見過,動作仍可能落在已知技能範圍內;若更換容器形狀、把物品放到不同高度,或讓通道變窄,感知和抓取條件都會改變。評估時可逐項改變擺設、照明、遮擋和物品類型,記錄每種條件下的完成比例及人工介入次數。如此才能知道系統依賴的是可重用的空間推理,還是特定物品與位置剛好符合預設技能。
Stanford Movement Lab 團隊在 HomeBody 研究頁提出:「Can System 2 directly orchestrate a library of reusable motor skills?」可譯為:「System 2 能否直接調度一組可重複使用的動作技能?」這是該系統要檢驗的研究問題,並非對通用家務能力的結論。
二、GPT Astra 如何把指令轉成機器人動作?
GPT Astra 在 HomeBody 中負責較高層次的任務推理,根據指令、視野、空間記憶和前一步結果選擇技能及目標;抓取、導航、放置、開抽屜與身體動作則由技能庫、感知模組和底層控制系統完成。
研究團隊把視覺語言模型(VLM,能同時處理影像與文字的模型)放在類似 System 2 的位置,負責理解任務和選擇下一步。傳統機器人架構可能再接上一個視覺語言動作模型(VLA),由它把高階推理轉成連續動作指令,最後交給控制器協調全身運動。HomeBody 探索另一種接法:VLM 透過結構化呼叫,直接選用可組合的機器人技能,而不是逐一輸出機器人的關節動作。
| 系統環節 | HomeBody 中的工作 | 不應誤解成 |
|---|---|---|
| GPT Astra(高階規劃) | 理解指令,參考地圖、影像、夾爪狀態與執行結果選擇技能和目標 | 直接逐毫秒控制所有關節 |
| 空間記憶與定位 | 保存環境視角、物件描述和位置,協助跨房間尋找與返回 | 對任何住宅都天然具有完整地圖 |
| 技能庫 | 執行導航、抓取、放置、開抽屜等指定操作,回報成功或失敗 | 每個動作都由語言模型臨場發明 |
| 感知與底層控制 | 以相機、深度、路徑規劃、手臂控制及全身控制完成實際運動 | 模型拒絕危險指令就能保證硬體安全 |
探索階段會蒐集機器人視角的影像、D435i 深度相機資料、雷射測距與同步定位建圖(SLAM,用感測資料估計自身位置並建立幾何地圖)、關節姿勢及選定路徑點。系統再用這些資料建立 Real2Sim 數位雙生,也就是依真實環境資料重建的模擬場景。文中的「空間記憶」是模型可查用的物件描述、位置與環境脈絡;SLAM 地圖提供定位和幾何資訊,Real2Sim 則是整合場景資料供推理與流程示意使用。Astra 可利用這份空間記憶,在物品離開鏡頭後仍參考先前記錄的位置。
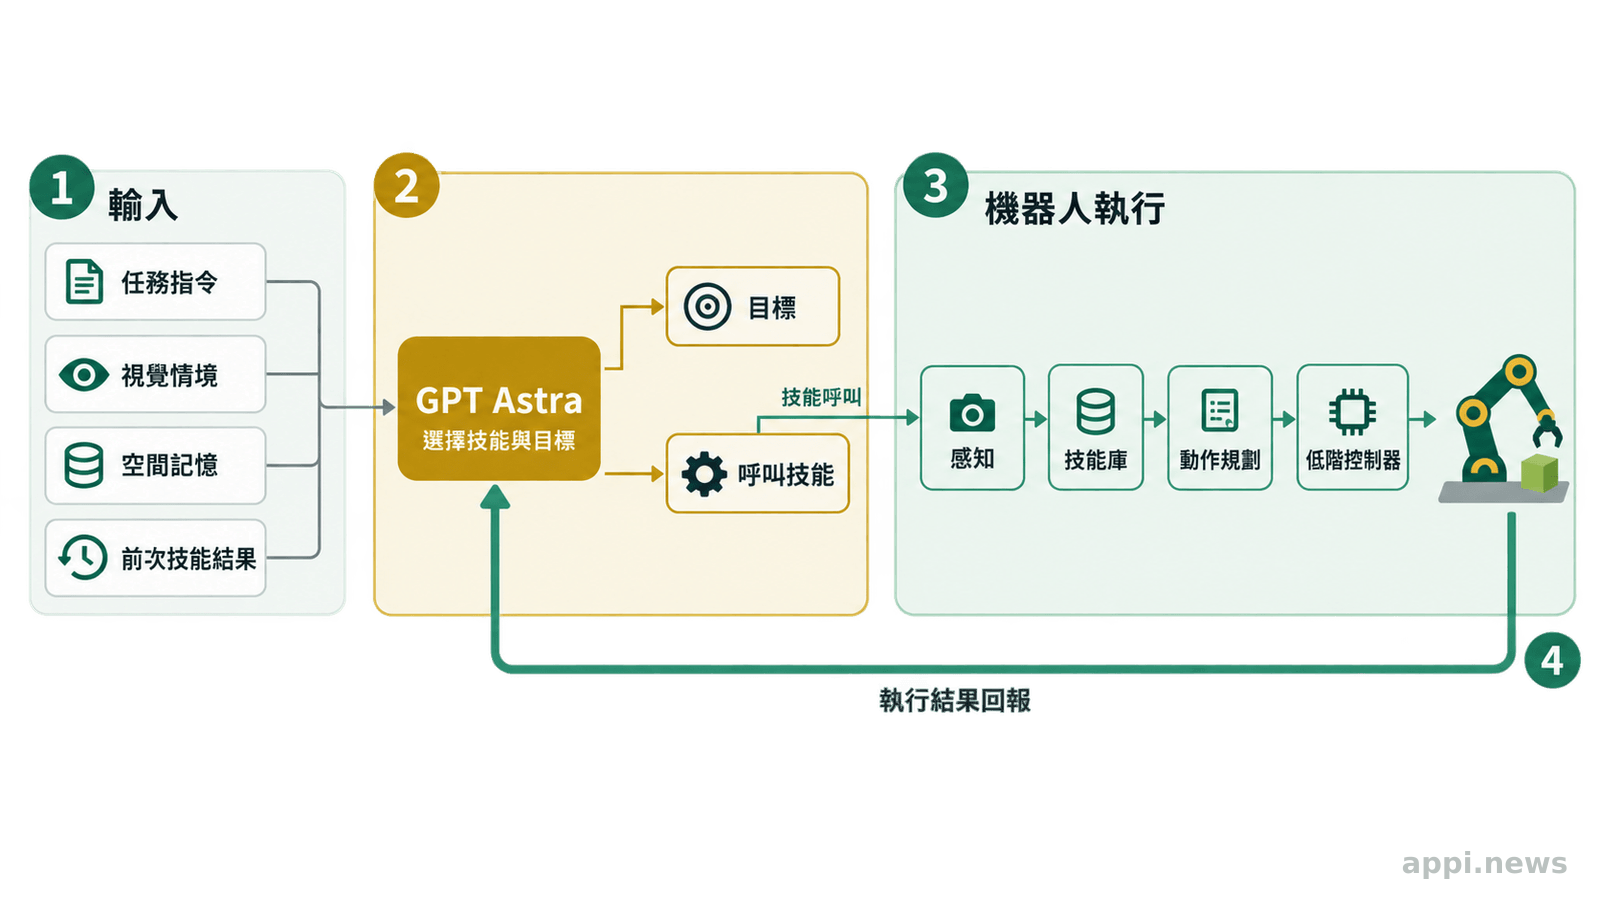
實際抓取也有多個環節。研究頁說明,模型從影像選擇目標點與使用哪隻手,後續由分割和深度估計找出物件位置,再經相機校準推算三維抓取位置。手臂規劃器計算到達路徑並檢查碰撞空間。抓取若沒有接觸,技能可以改用其他抓取位置或調整站位,在次數受限的重試後,將原因回傳給模型重新決策。
這種分工回答了「模型是不是直接控制機器人」的疑問:它可以直接調用動作技能,但技能介面和控制層仍然承擔具體執行。感知錯誤、定位偏差、路徑規劃或伺服馬達、機器人控制器動作失準,都可能讓模型選對技能卻無法完成任務。系統整合的難點也在這裡,錯誤要能在模組間被發現、回報並安全處理。
三、這項展示能證明到哪裡?
現有證據支持的結論是:在研究團隊建置的特定系統和廚房條件下,VLM 能利用空間脈絡選擇、串接既有技能,完成跨區域任務。不同住宅中的普遍可靠性、長時間自主運作和商用成熟度,仍待更多測試驗證。
HomeBody 的實體片段呈現環境探索和個別技能,完整整理流程則是數位雙生中的示意重播,兩種證據不能混為實機端到端測試。團隊並未提供可直接代表家庭部署的多場域獨立評估數據。公開內容沒有列出不同廚房、不同物品擺法下的整體成功率,也沒有長期運作的故障率、安全事故率、單次任務時間分布或總成本。因此,讀者能判斷系統如何設計,卻不能由展示影片推算它在自己家中成功的機率。
所謂長流程能力,還要問流程如何界定。一次任務可能包含多次移動、抓取、放置和重試,只要中間某個環節失敗,就可能需要人工介入。研究團隊說明技能可回報失敗並讓 VLM 改變計畫,這是一種復原設計;要衡量可靠性,則需知道每種失敗的發生頻率、重試上限、復原成功率,以及停止後機器人如何維持安全狀態。
研究團隊在 HomeBody 的限制說明中寫道:「GPT Astra’s reasoning latency introduces pauses between skills.」意即 GPT Astra 的推理延遲會使技能之間出現停頓。這項限制直接影響連續作業時間,也提醒評估者不能只看任務最後是否完成。
- HomeBody 展示的是 GPT Astra 調度技能與空間記憶,並由其他機器人元件執行操作。
- 一個陌生廚房中的任務成功,不能推論為跨家庭可靠性或長期安全性已獲驗證。
- 評估實用性要同時觀察成功率、失敗復原、作業時間、硬體耐久、運算成本與人機安全。
四、從研究展示走向家務部署,還有哪些限制?
主要限制來自空間重建與定位、模型推理延遲、抓取與手部硬體耐久、運算設備與 API 成本,以及居家環境中的安全責任。每一項都可能中斷任務或增加人工監督需求,需分別量測與處理。
第一個問題是地圖和空間記憶是否夠準。SLAM 地圖描述幾何與機器人位置,空間記憶保存可供模型查用的物件和位置脈絡,Real2Sim 則把環境資料重建成數位雙生場景。HomeBody 先探索場地,再以幾何、機器人視角和路徑資料建模,增加了部署前的建置工作。若家人移動桌椅、抽屜半開、物品被遮住,或探索時的定位出現誤差,計畫中的目標位置可能和真實位置不一致。系統要能辨認地圖或記憶已過期,並在執行前重新觀察或停止。
第二個問題是速度和持續操作。研究團隊指出,遠端 GPT Astra 的推理延遲會使技能與技能之間停頓。若家務任務由多個動作串接,這些等待會累積成使用者可感受到的時間。官方頁面也提到,延長任務會受到手指伺服馬達過熱、伸手範圍和操作能力限制。這些不是語言模型本身可以修正的問題,還需要改善機械設計、熱管理和工作週期安排。
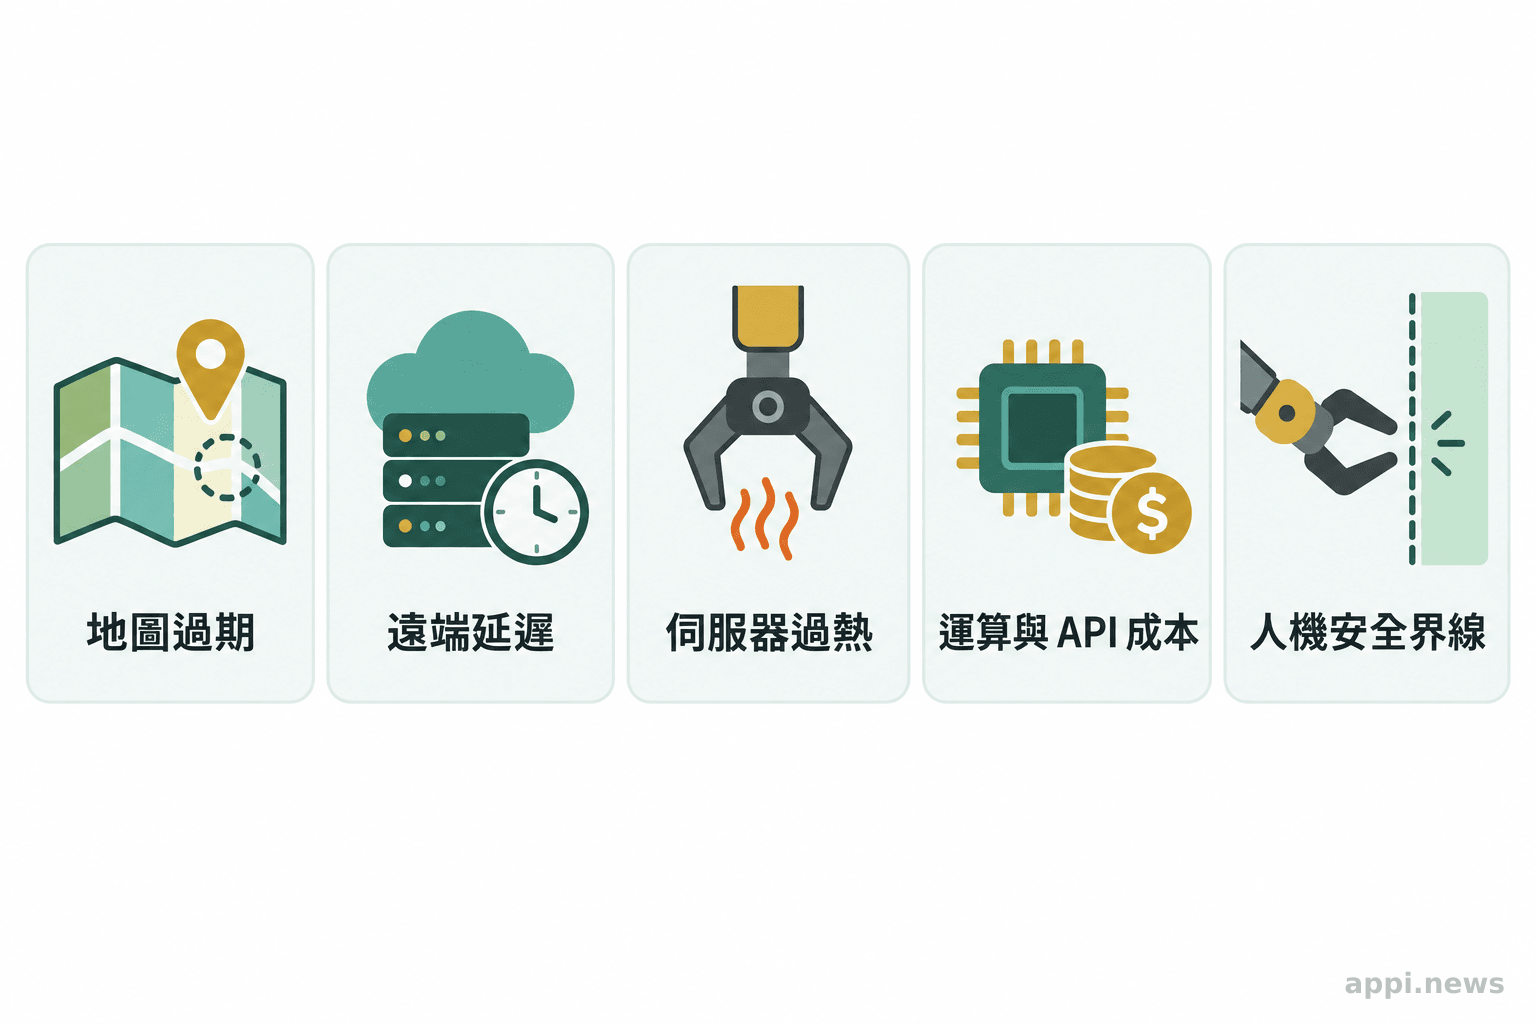
第三個問題是系統依賴。研究頁說明,目前技能、感知與動作規劃在搭載 RTX 4090 的筆電上運行,GPT Astra 則透過遠端服務回傳技能請求與目標。設備需要本地運算能力,也依賴網路連線和遠端模型服務。
網路不穩、API 無法使用或運算設備故障時,機器人是否立即停止、能否安全放下物品、是否保留人工接手方式,都需要在部署前測試。成本也要按環節拆開:Real2Sim 場景重建消耗的是建立與更新環境模型的人力及時間;遠端 GPT Astra 推理涉及模型服務的 API 使用成本;本地 RTX 4090 筆電則代表運算硬體、電力和維護成本。這幾項的計價方式和用量來源不同,部署估算應分項記錄,避免只看單次 API 價格而漏算建置、硬體與持續維護。
最後是人在場時的安全與責任。部署前仍需驗證機器人在家中移動和抓取物品時,如何應對孩童、寵物、脆弱物件及未預期的接觸。模型判讀錯誤時由哪個元件觸發急停?感知失效、定位飄移或伺服馬達過熱時,系統採取什麼安全狀態?家人能否隨時接手?這些待測項目都要落到明確的安全機制與測試記錄。模型拒絕危險文字指令,不能取代實體碰撞防護、力道限制、硬體急停和失效管理。
五、評估機器人實際可用性,應先看哪些條件?
先要求它在多種擺設和物件條件下重複執行,再看失敗能否安全停止或復原、任務時間和人工介入頻率,並核算硬體、雲端運算、場景建置及維護成本。安全措施和責任分工必須與功能一起驗證。
評估對象若是研究展示,先分清楚真實機器人任務、模擬重播和團隊提出的未來應用。接著確認測試場域數量、物品種類、每項任務的重複次數、失敗定義,以及有多少次需要人協助。展示影片能讓人理解操作流程,卻無法代替這些量測。不同系統比較時,也應使用相同任務與計時方式,避免把硬體、網路、場景建置的差異全部歸因於模型能力。
成功率要先定義分母和成功條件。例如,任務若要求找到指定物品、取出並放到安全位置,就應記錄每次試驗是否完整達成,而非只計算最後一次重試成功的案例。中途需要人扶正物品、重新定位或手動下指令,也應列為介入事件。長流程可再拆成導航、辨識、抓取、放置等階段,找出失敗集中在哪個環節;否則總完成比例會掩蓋局部不穩定,難以判斷要改善模型、感知、技能還是硬體。
時間與成本也需用一致口徑比較。作業時間可分別記錄機器人移動與操作時間、模型等待時間,以及人工監督和復原時間;成本則納入場景初次建置、場景變更後更新、GPU 折舊與耗電、遠端推理用量、維修和人員介入。若只計算機器人正在移動的時間,等待模型回應和人工接手會被排除;只看模型 API 帳單,也無法代表整套系統的持續支出。將各項分開記錄,才能判斷哪個環節是可用性或費用的主要限制。
- 看環境變化下的成功率:更換物品位置、遮住目標、調整家具和照明,記錄每種條件下完成比例與錯誤類型。
- 檢查失誤復原:觀察抓取失敗、地圖偏差、網路中斷和模型逾時時,機器人如何停下、回報並等待人工接手。
- 量測實際成本和時間:把探索建圖、每次推理、人工監督、硬體耗損與維護時間納入計算。
- 確認人機共處防護:檢查急停、碰撞與夾傷防護、失效安全狀態、權限設定及事故責任歸屬。
對一般讀者而言,目前較實際的判斷不是看機器人能否完成一段精選示範,而是詢問它在家中常見變化下是否持續可靠、失敗時是否不會造成傷害,以及使用成本是否低於可節省的時間。HomeBody 提供了研究團隊如何連接模型、記憶與技能的具體案例。從研究原型走到家庭工具,仍要靠跨場景測試、硬體驗證和安全制度補足證據。
常見問題
Q1: GPT Astra 是直接控制機器人的每個關節嗎?
GPT Astra 在 HomeBody 中選擇技能和操作目標;技能庫、路徑規劃、感知模組及底層控制系統負責具體運動。研究團隊將這種設計描述為 VLM 直接調度可重複使用的機器人技能。
Q2: 陌生廚房的展示,代表它能適應一般家庭嗎?
目前展示呈現環境探索與個別實體技能,整理完整流程則是數位雙生中的示意重播。HomeBody 使用事前探索、空間重建和既有技能;要判斷它能否適應一般家庭,仍需不同住宅的成功率、長期耐久和安全測試數據。
Q3: 模型延遲或網路中斷,會如何影響機器人?
延遲可能讓技能之間出現等待,網路中斷則可能使遠端模型無法回傳下一步決策。部署系統應明確測試安全停止、人工接手和重新連線流程,不能假定任務會自行恢復。